
DC-PL2 AI相机:2 TOPS边缘分析与接口
DC-PL2 AI相机采用400万像素RGB摄像头和2.8~12mm镜头,提供2 TOPS端侧算力及HTTP/WS接口,适合新建点位的前端采集、就地分析与事件上报。
查看产品详情瑞铭安普提供AI相机、算法盒子、边缘计算盒子和多模态视频分析一体机,并面向多路视频集中分析提供算法服务器选型与本地化部署服务。选型需确认视频路数、算法任务、算力、接口、网络与运行环境。
产品规格、接口能力与适配范围以详情说明、项目需求和现场测试结果为准。
DC-PL2 AI相机采用400万像素RGB摄像头和2.8~12mm镜头,提供2 TOPS端侧算力及HTTP/WS接口,适合新建点位的前端采集、就地分析与事件上报。
查看产品详情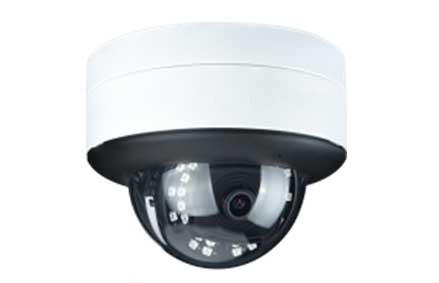
FC100-D2MP-EP防爆人脸抓拍半球机支持人形检测、人脸抓拍、结构化特征提取和人流统计,可用于人员管理与区域分析。本文说明功能、部署环境、对接与验收边界。
查看产品详情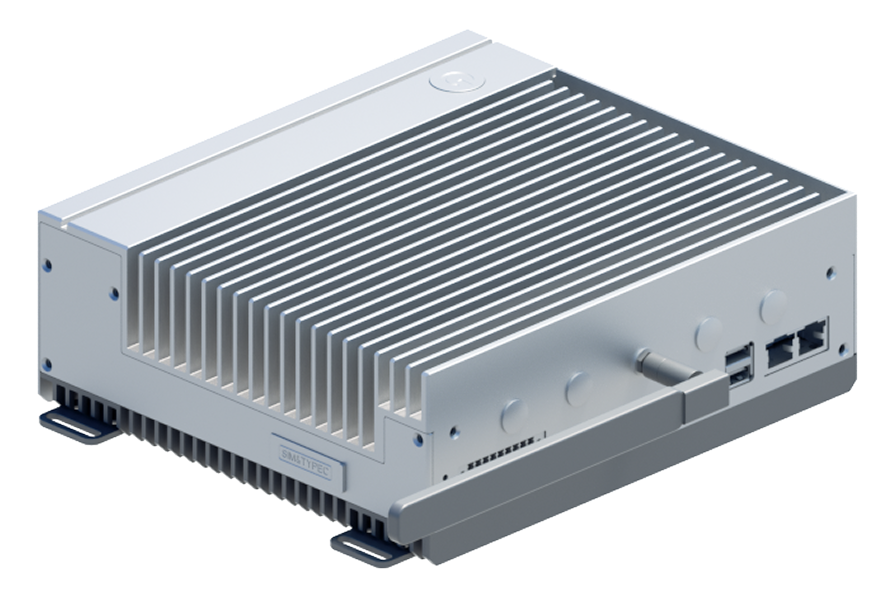
YJ-BP多模态视频分析盒提供32 TOPS@INT8峰值算力,官方资料标注最大支持32路实时并发推理,面向连锁门店、加油站、校园和工地的边缘视频分析。
查看产品详情
DB-SH2 AI视频分析盒采用8核ARM A53,提供17.6 TOPS@INT8、12GB内存和32GB eMMC,适合已有摄像机的边缘AI改造,并支持项目接口与部署验证。
查看产品详情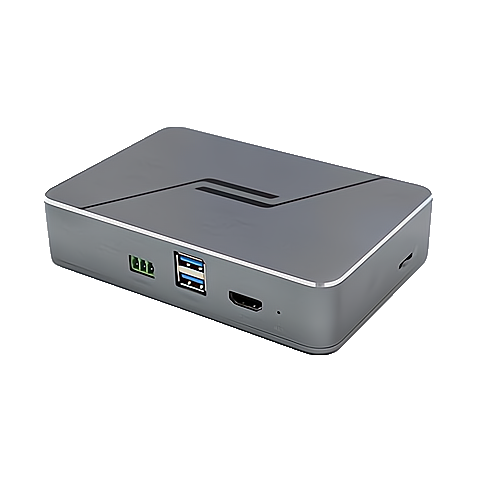
8路AI视频分析盒基于海思3559A V100平台,原资料标注最多支持8路视频流,可用于人脸检测、质量判断和比对识别。本文说明接入条件、接口边界与验收要点。
查看产品详情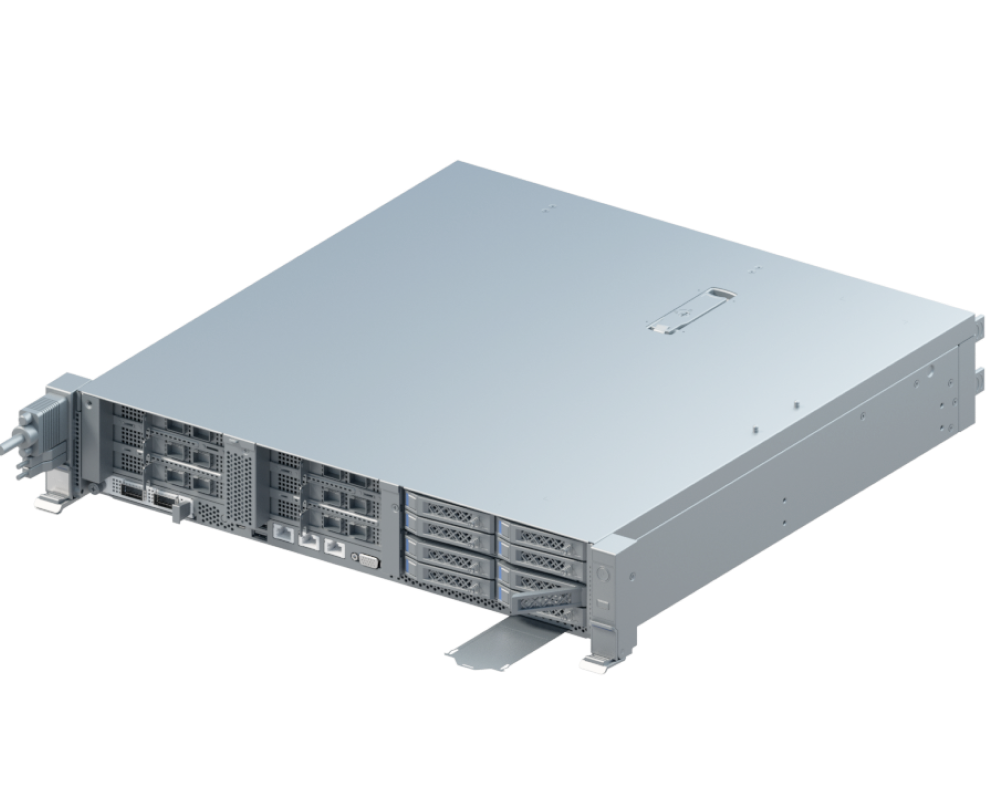
YJ-SS多模态视频分析一体机采用X86和单GPU配置,资料给出96 TFLOPS@FP16、64~256路参考并发,面向多路视频集中分析、告警复判、平台对接与本地化部署。
查看产品详情AI视觉计算设备选型中心
先确认摄像机与视频流条件、算法任务、并发规模和部署位置,再决定采用前端AI相机、边缘算法盒子、中心多模态一体机或项目型算法服务器。算力指标不能直接换算为固定视频路数和识别效果,最终配置应以软件版本、订货BOM和现场样例验证为准。
以下参数来自当前公开产品资料,用于形成初步选型路径。视频编码、分辨率、帧率、抽帧策略、同时运行的算法和多模态复判方式都会影响实际承载。
| 管理需求 | 优先设备 | 重点确认 | 适用场景 |
|---|---|---|---|
| 前端采集与单点分析 | DC-PL2 AI相机 | 2 TOPS、400万像素、2.8~12mm镜头;算法授权、视场角、光照和HTTP/WS接口需确认 | 独立点位、新建前端、就地事件提醒 |
| 已有摄像机增加人脸分析 | 8路AI视频分析盒 | 最大8路、ONVIF/RTSP、30万人脸底库;编码、帧率、网络和比对流程需确认 | 小型园区、门店、楼宇和人员管理 |
| 站点级多算法边缘分析 | YJ-BP多模态视频分析盒 | 32 TOPS@INT8、最大32路参考并发、60项通用技能;技能组合与现场效果需验证 | 连锁门店、加油站、校园和工地 |
| 中心侧多路视频集中分析 | YJ-SS多模态视频分析一体机 | 单卡96 TFLOPS@FP16、64~256路参考并发;GPU、存储、协议、授权和复判方式需冻结 | 园区、能源、化工、矿山和水务 |
| 机架式或多GPU集中推理 | 项目型AI算法服务器 | 模型框架、GPU或加速卡、并发、冗余、机房、电源、散热、系统环境和运维责任 | 数据中心、集团级平台和私有化部署 |
前端、边缘和中心设备承担不同层级任务。选择时应从现网条件与业务闭环出发,不以单一算力数字代替系统设计。
适合在采集端执行人脸、行为或规则检测,减少额外设备;需核对算法授权、安装距离、光照、防护和平台接口。
适合保留已有摄像机,在站点侧增加AI分析和事件上报能力;重点核对视频协议、路数、算法组合及弱网策略。
软硬一体形态用于多路视频集中接入、算法调度、告警复判、权限和平台对接,适合本地形成视频AI处理中心。
算法服务器和视频分析服务器通常按模型、并发、GPU、存储与可靠性要求配置。现有YJ-SS可作为中心侧一体化方案参考,机架式或多GPU需求需单独确认BOM。
设备负责采集、推理和事件输出,业务价值还依赖规则配置、人工复核、系统联动和持续运维。
提供这些信息后,才能判断使用AI相机、算法盒子、多模态一体机还是算法服务器,并形成可验收的设备与软件配置。
摄像机与NVR型号、数量、协议、编码、分辨率、帧率、网络拓扑和现有平台。
每个点位需要识别的事件、运行时段、抽帧策略、告警规则和人工复核方式。
边缘或中心部署、机房条件、供电散热、弱网与离线要求、数据保存和权限边界。
现场样例、漏报误报复核、告警延迟、并发资源、接口重试、断网恢复和运行日志。
以下回答用于前期判断,实际算法清单、并发路数和接口范围以订货BOM、软件授权与项目验证结果为准。
不一定。现有摄像机或NVR如果能够提供设备支持的视频协议、编码和画面质量,可评估接入算法盒子、多模态一体机或算法服务器。应先抽取典型视频做兼容性与算法效果验证。
算法盒子通常靠近少量摄像机部署,承担站点级边缘推理;多模态一体机集成计算、存储和管理软件,适合中心侧集中分析;算法服务器更强调可配置GPU、模型运行环境、扩展与冗余,通常按项目BOM交付。
不能直接换算。实际路数取决于模型复杂度、视频分辨率与帧率、抽帧策略、同时运行的技能、复判方式和软件版本。公开路数应视为资料中的参考范围,并用项目视频验证。
需要确认软件版本、技能导入、授权、升级和多模态复判方式。YJ-SS可本地部署,但部分技能下发或升级路径可能依赖私有云,应在方案阶段明确离线边界。
建议提供视频路数、算法与模型、并发目标、GPU或加速卡偏好、存储周期、系统环境、机房条件、冗余要求、平台接口和计划部署时间。
请提供视频路数、算法任务、现有摄像机与平台、部署环境和计划时间,我们将据此梳理AI相机、算法盒子、多模态一体机或算法服务器配置。
请提供应用场景、设备数量、现有系统与接口条件,我们将结合部署环境说明可行范围和验证方式。